本网讯(通讯员 李子骞 王怡冰)近日,电气信息学院教师张盼以第一作者、黄自鑫教授为通讯作者,在专家系统应用领域国际Top期刊《Expert Systems With Applications》发表题为《Trajectory planning and tracking control of a small magnetic soft crawling robot for applications in complex environments》(DOI: 10.1016/j.eswa.2026.134404)的学术论文。
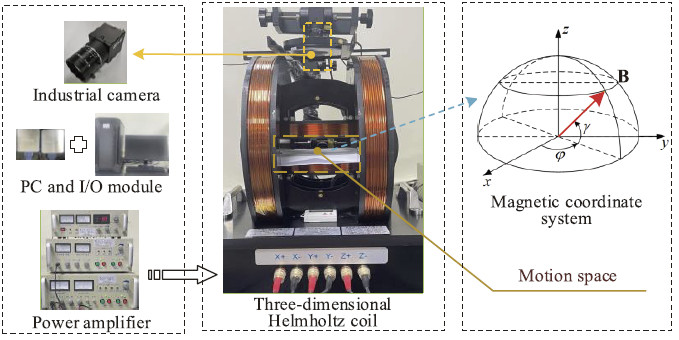
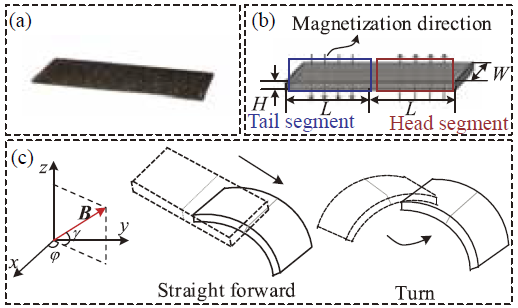
本研究面向小型磁性软体爬行机器人在狭窄复杂腔道中的高精度轨迹跟踪问题,提出了一种融合改进蚁群算法(ACO)与动态窗口法(DWA)的轨迹规划方案,并结合基于智能比例积分(iPI)的滑模控制器,实现对小型磁性软体爬行机器人在复杂环境中的高精度轨迹跟踪控制。在全局规划环节利用距离引导信息素与奖惩更新策略生成平滑可行路径,局部层面依托动态窗口搜索完成未知障碍物实时避障;控制器采用时间延迟估计补偿系统非线性不确定性,借助滑模项抑制外部扰动,保障机器人稳定跟踪目标轨迹。仿真与实物实验结果表明,该方案能够适配软体机器人强非线性力学特性,在含未知障碍的受限环境下保持较高跟踪精度,同时具备良好的实时性,为小型磁性软体机器人在复杂环境中的自主导航提供了完整的解决方案,对推动磁性软体机器人在生物医疗等领域的实际应用具有重要价值。
《Expert Systems With Applications》是Elsevier旗下专家系统应用领域的权威期刊,创刊于1990年,聚焦专家系统与智能应用领域的创新研究,涵盖人工智能、机器学习、优化算法及其在各工程领域的实际应用,在计算机科学、人工智能与应用领域具有较高的学术影响力,属于中科院一区Top期刊,是衡量高校控制学科科研水平的重要标志期刊之一。
论文信息:Pan Zhang, Chengsong Yu, Bo Xu, Zixin Huang. Trajectory planning and tracking control of a small magnetic soft crawling robot for applications in complex environments, Expert Systems With Applications, 2026, DOI: 10.1016/j.eswa.2026.134404.
(审稿:谢春晖)

