本网讯(通讯员 王怡冰 于澄嵩)近日,武汉工程大学黄自鑫教授团队在智能康复机器人与柔性传感交叉领域取得重要研究进展。由武汉工程大学联合中国科学院自动化研究所、中国科学技术大学、香港中文大学、复旦大学、清华大学乌镇实验室等单位完成的研究成果“User-in-the-loop adaptive mechanostimulation using a structurally engineered hybrid piezoresistive force-sensing”,在Cell Press旗下期刊《Cell Reports Physical Science》发表。武汉工程大学为论文第一完成单位,2024级硕士研究生卢俊杰、2026级博士研究生于澄嵩为论文共同第一作者,黄自鑫教授担任论文共同第一作者和共同通讯作者。
《Cell Reports Physical Science》聚焦物理科学及其与材料、能源、化学、工程等领域的交叉研究,最新影响因子为7.8,位列JCR Q1区,在国际物理科学与工程交叉研究领域具有重要影响力。
图1 论文发表期刊及论文页面
长期伏案工作、重复弯腰劳动等工作方式容易引发背部肌肉疲劳。持续性肌肉疲劳不仅会影响工作效率和日常活动,也对康复干预的个体化和智能化提出了更高要求。传统机械理疗系统通常依赖预设运动轨迹和固定刺激强度,难以实时感知使用者肌肉状态变化并及时调整刺激策略。如何将人体生理状态实时引入机器人控制环路,使理疗设备能够根据个体状态自主调整干预策略,是智能康复机器人研究中的重要问题。
针对上述问题,研究团队提出了“User-in-the-loop”自适应理疗范式,构建了融合多通道表面肌电感知、混合压阻式柔性力觉传感和闭环智能控制的可穿戴理疗机器人系统。系统利用表面肌电信号实时感知不同肌肉区域的疲劳状态,并根据人体状态动态调整机械刺激的位置和力度;同时,柔性力觉传感器持续监测机器人与人体之间的接触状态,实现机械刺激过程中的精准力反馈和稳定控制。由此,系统形成了“疲劳感知—智能决策—机械刺激—状态反馈”的闭环调控机制,使机械理疗由传统的预设式干预向基于人体实时状态的自适应干预转变。
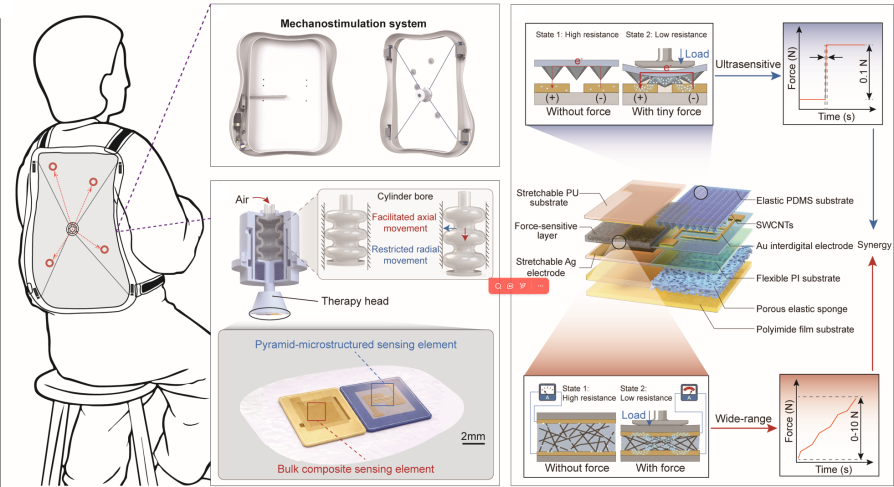
图2“User-in-the-loop”自适应理疗系统硬件架构
研究团队进一步开展了15名参与者的人体实验,对所提出的自适应机械理疗方法进行了系统验证。实验结果表明,与传统预编程机械理疗和热疗相比,“User-in-the-loop”自适应理疗在相关背部肌肉疲劳恢复指标上表现出统计学显著优势,说明根据个体肌肉疲劳状态动态调整刺激策略,有助于提升机械理疗的针对性和适应能力。此外,在人体姿态发生变化的情况下,该系统仍能够保持稳定的人机接触状态和较为精准的机械力控制,体现出对动态人机交互环境的良好适应能力。
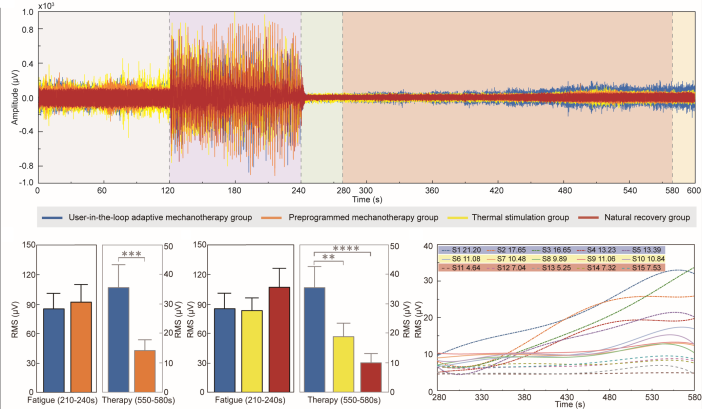
图3不同干预方式下背部肌肉疲劳恢复效果对比
进一步研究表明,该系统不仅能够在实验条件下完成针对肌肉疲劳状态的闭环机械刺激,还能够适应不同人体姿态及实际工作场景下的人机交互需求。研究将人体生理状态感知、柔性力觉传感与机器人闭环控制有机结合,为解决传统康复机器人依赖预设程序、难以根据个体实时状态调整干预策略的问题提供了新的技术路径,也为面向个体差异的智能康复机器人、人机协同理疗设备及智慧健康系统研究提供了新的思路。
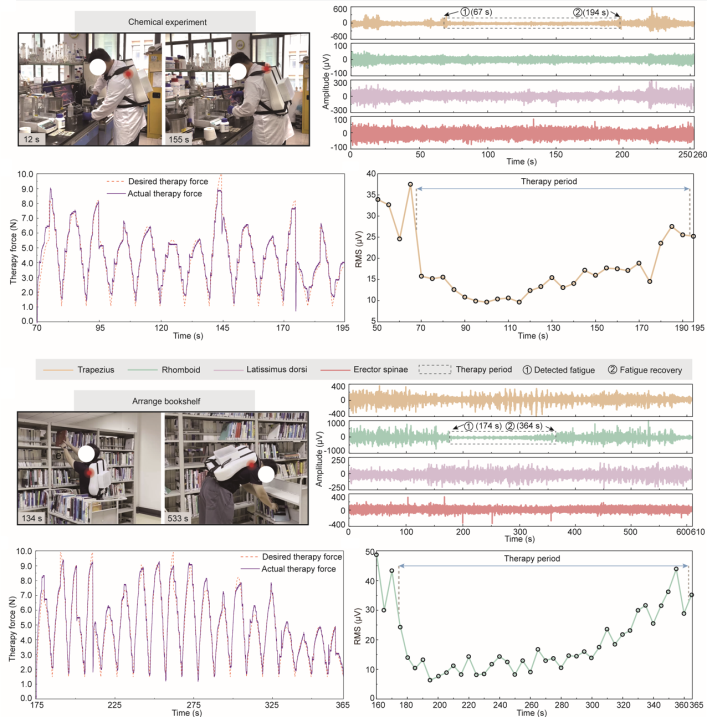
图4“User-in-the-loop”自适应理疗的人体实验与真实工作场景验证
该研究是我校持续推进控制科学与工程、智能机器人、柔性传感与智慧健康等方向交叉融合取得的代表性成果之一。研究充分发挥多学科交叉和多单位协同创新优势,将人体生理信号感知、柔性传感器设计、机器人智能控制与康复应用相结合,为智能康复机器人、人机交互及智能控制等方向的进一步研究奠定了基础,也将推动相关学科之间的交叉合作与协同创新,为提升相关学科科研水平和学术影响力、推进高水平学科建设及高层次创新人才培养提供有力支撑。
黄自鑫课题组主要从事欠驱动系统智能控制、软体理疗机器人、机器人形态计算与优化控制、磷化工过程具身智能等方向的研究。黄自鑫教授是国家级青年人才、IEEE Senior Member、CAA Senior Member、CCF Senior Member、IFAC Technical Committee on Nonlinear Control Systems Member。先后主持世界500强企业(长江电力、南方电网)重点科技攻关项目、GF项目等科研项目40余项。以第一作者或通讯作者在《Nature Communications》《IEEE/CAA Journal of Automatica Sinica》《IEEE Transactions on Automatic Control》《IEEE Transactions on Industrial Electronics》《IEEE Transactions on Industrial Informatics》《机器人》《控制与决策》《控制理论与应用》等国内外相关领域期刊发表论文40余篇,获中国仿真学会自然科学二等奖、吴文俊人工智能科学技术奖科技进步奖二等奖。
原文链接:
https://doi.org/10.1016/j.xcrp.2026.103505 (审稿:谢春晖)

